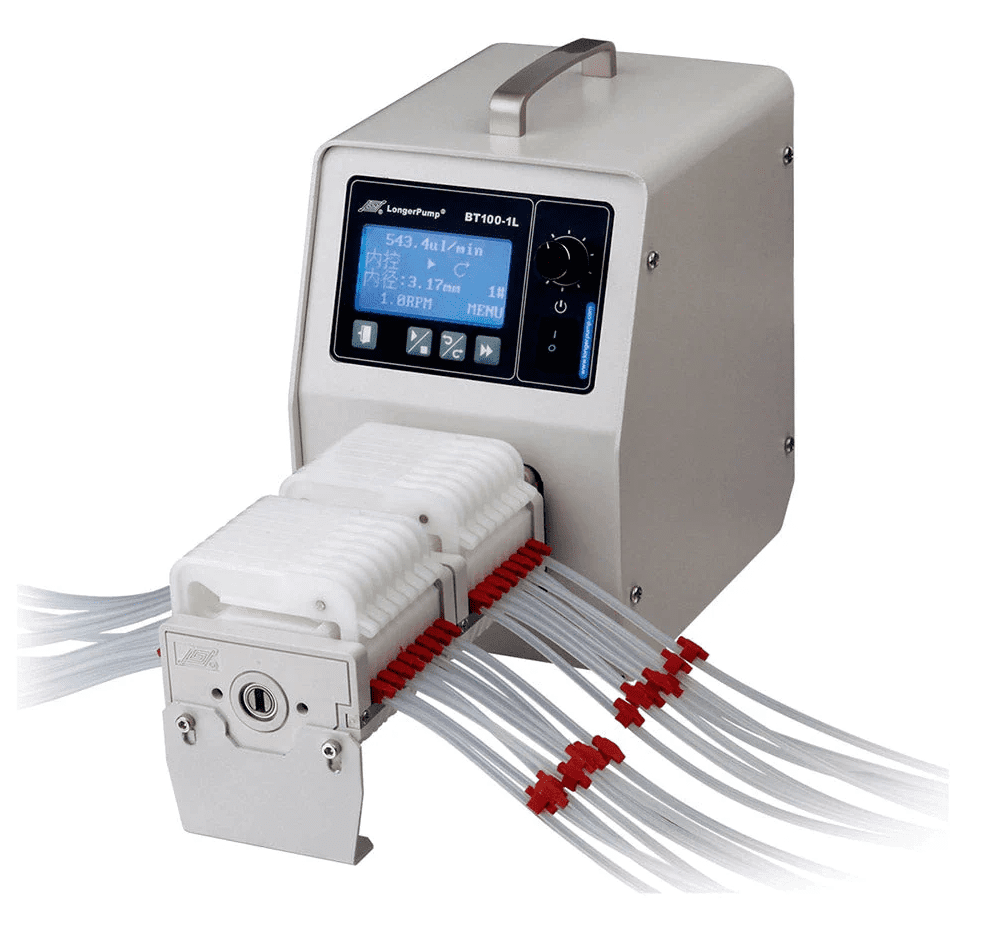

Wenn Sie auf der Suche nach einer Präzisions-Schlauchpumpe sind, die mehrere Kanäle gleichzeitig (bis zu 24) bedienen kann, sollten Sie sich vielleicht die Longer BT100-1Lan. Diese Pumpe kann je nach Anzahl der Rollen im Pumpenkopf Durchflussraten von 2 µL/min bis 366,7 mL/min liefern. Außerdem handelt es sich um eine relativ kostengünstige Peristaltikpumpe mit einem breiten Anwendungsspektrum.
Der BT100-1L lässt sich von Ihrem Computer aus fernsteuern, was Ihnen mehr Flexibilität und Komfort bietet, insbesondere wenn Sie komplexe Pumpenprogramme mit Schleifen, Pausen und variierenden Durchflussraten ausführen möchten.
In diesem Blogbeitrag zeigen wir Ihnen, wie Sie über das LONGER-RS485-Protokoll mit dem BT100-1L kommunizieren können. Dabei handelt es sich um ein serielles Kommunikationsprotokoll, mit dem Sie Befehle an die Pumpe senden und Antworten von ihr empfangen können. Außerdem stellen wir Ihnen einige Beispiele und Codeausschnitte vor, wie Sie mit Matlab Steuerbefehlszeichenfolgen erstellen und an die Pumpe senden können.
INHALTSVERZEICHNIS
Was benötigen Sie, um mit dem BT100-1L zu kommunizieren?
Um über das LONGER-RS485-Protokoll mit dem BT100-1L zu kommunizieren, benötigen Sie Folgendes:
- Eine Pumpe vom Typ BT100-1L mit einer Pumpeneinheit und einer tube Ihrer Wahl
- Ein RS485 -Steuermodul, das an den DB15-Anschluss auf der Rückseite der Pumpe angeschlossen wird
- Ein serielles Kabel, das das RS485-Steuermodul mit Ihrem Computer oder Gerät verbindet
- Eine Programmierplattform (im vorliegenden Fall MATLAB)
- Grundlegende Kenntnisse über das Datenformat, das Befehlsformat und das PDU-Format des LONGER-RS485-Protokolls (Erläuterung siehe unten 👇)
Wie richte ich den Kommunikationsanschluss ein?
Bevor Sie mit dem Senden und Empfangen von Daten von der Pumpe beginnen können, müssen Sie den Kommunikationsanschluss korrekt einrichten. Gehen Sie dazu wie folgt vor:
- Schließen Sie den DB15-Stecker an den DB15-Anschluss auf der Rückseite der Pumpe an.
- Schalten Sie die Pumpe ein und drücken Sie den Einstellknopf an der Vorderseite der Pumpe, um das Einstellungsmenü für die Fernbedienung aufzurufen und den Fernbedienungsmodus zu aktivieren 🕹️
- Stellen Sie sicher, dass die Kommunikationsparameter Ihrer Programmierplattform mit denen des BT100-1L übereinstimmen. Diese lauten wie folgt:
- 1 Startbit
- 8 Datenbits
- 1 gerade Parität
- 1 Stoppbit
- eine Baudrate von 1200 Bit/s
Wie schreibt man Steuerbefehlszeichenfolgen an den BT100-1L?
Sobald Sie den Kommunikationsanschluss eingerichtet haben, können Sie damit beginnen, Steuerbefehlszeichenfolgen zu erstellen und an die Pumpe zu senden. Eine Steuerbefehlszeichenfolge ist eine Folge von Hexadezimalzeichen, die einem bestimmten Format folgt, das sich wie folgt zusammensetzt:
- eine Startflagge (E9H)
- eine Pump-Adresse (1 bis 30 oder 31 für Broadcast)
- die Länge der PDU (Protokoll-Dateneinheit)
- eine PDU, die die Befehlszeichen und die Parameter für die gewünschte Anwendung enthält
- eine Frame-Check-Sequenz (FCS), die durch Berechnung des XOR-Werts aus der Pump-Adresse, der Länge der PDU und der PDU selbst ermittelt wird (berechnen Sie Ihre FCS mit unserem Online-Rechner für Frame-Check-Sequenzen)
Die PDU und ihre Länge hängen von der jeweiligen Anwendung der Pumpe ab. Zu den gängigen Anwendungen zählen unter anderem:
- Betriebsparameter (Drehzahl) einstellen
- Laufparameter (Drehzahl) auslesen
- Betriebsparameter (Durchfluss) anhand der Förderhöhe und der Schlauchlänge einstellen
- Betriebsparameter (Durchfluss) mit Pumpenkopf und Schlauch ablesen
- Durchflusskalibrierung
Für jede Anwendung gibt es einen entsprechenden Satz von Befehlszeichen und Parametern, die Sie in die PDU aufnehmen müssen. Diese Parameter werden im Folgenden näher erläutert.
Betriebsparameter (Drehzahl) einstellen
Diese Anwendung besteht aus Schreibvorgängen an die Pumpe. Die Gesamtlänge der PDU beträgt 6 Byte, wobei die Steuerbefehlszeichenfolge (in genau dieser Reihenfolge) aus folgenden Elementen besteht:
| XL | Geschwindigkeit einstellen | Zustand 1 | Zustand 2 |
| 2 Byte | 2 Byte | 1 Byte | 1 Byte |
- XL, 2-Byte-Befehlszeichenfolge, 58 4C
- Drehzahl einstellen (2 Bytes) mit einer Drehzahleinheit von 0,1 U/min und einer maximalen Drehzahl von 100 U/min (03 E8)
- Zustand 1 (1 Byte):
- Bit 0 – Start-/Stopp-Bit, wobei 1 den Start der Pumpe und 0 deren Stopp bedeutet
- Bit 1 – Startbit: Bei Wert 1 wird die Pumpe mit der maximalen Drehzahl von 100 U/min gestartet, bei Wert 0 läuft die Pumpe mit normaler Drehzahl.
- Zustand 2 (1 Byte):
- Bit 0 – legt dieDrehrichtungfest, wobei 1 für den Uhrzeigersinn und 0 für den Gegenuhrzeigersinn steht
Die Pumpe antwortet mit XL und zeigt nach dem Empfang der Steuerbefehlszeichenfolge auf ihrem Frontdisplay die Drehzahl und die Drehrichtung an.
Laufparameter (Drehzahl) auslesen
Diese Anwendung besteht aus dem Auslesen von Daten aus der Pumpe. Die Gesamtlänge der PDU beträgt 2 Byte, wobei die Steuerbefehlszeichenfolge wie folgt lautet: DLlautet.
Die Reaktion der Pumpe umfasst:
| DL | Geschwindigkeit anzeigen | Zustand 1 | Zustand 2 |
| 2 Byte | 2 Byte | 1 Byte | 1 Byte |
- DL, 2-Byte-Befehlszeichenfolge, 44 4C
Betriebsparameter (Durchfluss) anhand der Förderhöhe und der Schlauchlänge einstellen
Diese Anwendung dient zum Schreiben an die Pumpe. Die Gesamtlänge der PDU beträgt 10 Byte, wobei die Steuerbefehlszeichenfolge aus folgenden Elementen besteht:
| WL | 2 Byte |
| Durchflussrate einstellen | 4 Byte |
| Zustand 1 | 1 Byte |
| Zustand 2 | 1 Byte |
| Nummer des Pumpenkopfes | 1 Byte |
| Rohrohrnummer | 1 Byte |
- WL, 2-Byte-Befehlszeichenfolge, 57 4C
- Durchflussrate einstellen (4 Byte) mit der Einheit nL/min
- Zustand 1 (1 Byte) und Zustand 2 (1 Byte) wie bereits erläutert
- Pumpenkopfnummer (1 Byte), wie in den folgenden Tabellen dargestellt:
| Pumpenkopf | Figuren |
|---|---|
| DG (6 Walzen) | 01 |
| DG (10 Walzen) | 02 |
| YZ1515/YZ2515 | 03 |
| 313D | 04 |
| DG15 | 05 |
- Rohrnummer (1 Byte), wie in der folgenden Tabelle dargestellt:
| tube ID (mm) 01: DG (6 Rollen) 02: DG (10 Rollen) 05: DG15 | Rohrohrnummer |
|---|---|
| 0.13 | 01 |
| 0.19 | 02 |
| 0.25 | 03 |
| 0.38 | 04 |
| 0.44 | 05 |
| 0.51 | 06 |
| 0.57 | 07 |
| 0.64 | 08 |
| 0.76 | 09 |
| 0.89 | 10 |
| 0.95 | 11 |
| 1.02 | 12 |
| 1.09 | 13 |
| 1.14 | 14 |
| 1.22 | 15 |
| 1.30 | 16 |
| 1.42 | 17 |
| 1.54 | 18 |
| 1.65 | 19 |
| 1.75 | 20 |
| 1.85 | 21 |
| 2.06 | 22 |
| 2.29 | 23 |
| 2.54 | 24 |
| 2.79 | 25 |
| 3.17 | 26 |
| tube ID (mm) 3: YZ1515/YZ2515 4: 313D | Figuren |
|---|---|
| 0.8 | 01 |
| 1.6 | 02 |
| 2.4 | 03 |
| 3.1 | 04 |
| 4.8 | 05 |
| 6.4 | 06 |
| 7.9 | 07 |
| 9.6 | 08 |
Die Pumpe antwortet mit WL Durchflussrate anzeigen (4 Bytes) und zeigt nach Empfang der Steuerbefehlszeichenfolge auf ihrem Frontdisplay die Durchflussrate, die entsprechende Drehzahl und die Drehrichtung an.
Betriebsparameter (Durchfluss) mit Pumpenkopf und Schlauch ablesen
Diese Anwendung dient zum Auslesen von Daten aus der Pumpe. Die Gesamtlänge der PDU beträgt 2 Byte, wobei die Steuerbefehlskette „RL“ lautet .
Die Reaktion der Pumpe umfasst:
| RL | 2 Byte |
| Durchfluss anzeigen | 4 Byte |
| Zustand 1 | 1 Byte |
| Zustand 2 | 1 Byte |
| Nummer des Pumpenkopfes | 1 Byte |
| Rohrohrnummer | 1 Byte |
- RL, 2-Byte-Befehlszeichenfolge, 52 4C
Durchflusskalibrierung
Diese Anwendung dient zum Schreiben an die Pumpe. Die Gesamtlänge der PDU beträgt 6 Byte, wobei die Steuerbefehlszeichenfolge aus folgenden Elementen besteht:
| CL | Prüfdurchfluss |
| 2 Byte | 4 Byte |
- CL, 2-Byte-Steuerbefehlszeichenfolge, 43 4C
- Testdurchflussrate (4 Byte) mit der Durchflussrateeinheit nL/min
Beispiele für Steuerbefehlszeichenfolgen
- Stellen Sie den BT100-1L so ein, dass er sich im Uhrzeigersinn mit einer Drehzahl von 20 U/min dreht.
Steuerbefehlszeichenfolge: E9 01 06 58 4C 00 C8 01 01 DB
- E9als Kennung
- 01als Adresse 1 der Pumpe
- 06als Länge der PDU (58 4C 00 C8 01 01)
- 58 4C als Befehlszeichen XL
- 00 C8 bezieht sich auf die Drehzahl, 00 C8 (hex) = 200 (dez); die Geschwindigkeitseinheit beträgt 0,1 U/min ⇒ die Drehzahl beträgt 20 U/min (siehe unser Online-Umrechnungstool für Zahlensysteme)
- 01, um die Pumpe mit normaler Drehzahl zu starten
- 01: Pumpe im Uhrzeigersinn laufen lassen
- DB als XOR-Ergebnis aus01(Pumpenadresse),06(PDU-Länge) und58 4C 00 C8 01 01(PDU)
- Stellen Sie den BT100-1L so ein, dass er gegen den Uhrzeigersinn mit einer Durchflussrate von 3 ml/min läuft, mit einem Pumpenkopf DG (10 Rollen) und einem tube mit einem Innendurchmesser von 0,25 mm.
Steuerbefehlszeichenfolge: E9 01 0A 57 4C 00 2D C6 C0 01 00 02 03 3B
- E9als Kennung
- 01 als Adresse 1 der Pumpe
- 0A als Länge der PDU (57 4C 00 2D C6 C0 01 00 02 03)
- 57 4C als Befehlszeichen WL
- 00 2D C6 C0bezieht sich auf den Durchfluss; 00 2D C6 C0 (hex) = 3000000 (dez); die Einheit des Durchflusses ist nL/min ⇒ der Durchfluss beträgt 3000000 nL/min = 3 mL/min
- 01, um die Pumpe mit normaler Drehzahl zu starten
- 00, um die Pumpe gegen den Uhrzeigersinn laufen zu lassen
- 02für den DG-Pumpenkopf (10 Rollen)
- 03für den „ tube “ mit einem Durchmesser von 0,25 mm
- 3B als XOR-Ergebnis aus01(Pumpenadresse),0A(PDU-Länge) und 57 4C 00 2D C6 C0 01 00 02 03(PDU)
🚨Zögern Sie nicht, unseren benutzerfreundlichen Online-Befehlsgenerator zu nutzen, um mühelos präzise Steuerbefehlsfolgen für Ihren BT100-1L zu erstellen.
Wie kommuniziert man mit dem BT100-1L über Matlab?
Im Folgenden werden MATLAB-Codeausschnitte vorgestellt, die zeigen, wie man den seriellen Port öffnet, Steuerbefehlszeichenfolgen an die Pumpe schreibt und sendet sowie ein einfaches Pumpenprogramm schreibt.
Ausgehend von dem ersten, oben vorgestellten Beispiel sorgt der folgende Matlab-Codeausschnitt dafür, dass sich der BT100-1L mit einer Drehzahl von 20 U/min im Uhrzeigersinn dreht.
					%%% RUN PUMP 1, CLOCKWISE, AT A ROTATING SPEED OF 20 RPM

% Open the serial port with the data format corresponding to the BT100-1L
s = serialport('COM6', 1200, 'Parity', 'Even', 'DataBits', 8, 'StopBits', 1);

% Write the corresponding control command string
Str = 'E9 01 06 58 4C 00 C8 01 01 DB';

% Read data from Str, convert it according to the format specified '%2x' (hexadecimal conversion), transpose and return the results in an array
Data = sscanf(Str, '%2x').';

% Write the Data to the pump in the form of an unsigned integer 8bits
write(s, Data, uint8);
- In einem zweiten Codeausschnitt lassen wir die Pumpe zunächst 10 Sekunden lang mit einer Drehzahl von 10 U/min im Uhrzeigersinn laufen, anschließend 30 Sekunden lang mit einer Drehzahl von 5 U/min gegen den Uhrzeigersinn, bevor wir sie anhalten.
					%%% RUN PUMP 1 CLOCKWISE AT A ROTATING SPEED OF 10 RPM FOR 10s, THEN COUNTER−CLOCKWISE AT A ROTATING SPEED OF 5 RPM FOR 30s BEFORE STOPPING IT

% Open the serial port with the data format corresponding to the BT100-1L
s = serialport('COM6', 1200, 'Parity', 'Even', 'DataBits', 8, 'StopBits', 1);

% Run pump 1 clockwise at a rotating speed of 10 rpm for 10s
Str = 'E9 01 06 58 4C 00 64 01 01 77'; % corresponding control command string
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump

Pumping_time = 10;
while Pumping_time > 0
    pause(1)
    Pumping_time = Pumping_time − 1;
    disp(['Remaining_time:' num2str(Pumping_time)])
end % 10s delay with a visible timer

% Run pump 1 counter-clockwise at a rotating speed of 5 rpm for 30s
Str = 'E9 01 06 58 4C 00 32 01 00 20'; % corresponding control command string
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump

Pumping_time = 30;
while Pumping_time > 0
    pause(1)
    Pumping_time = Pumping_time − 1;
    disp(['Remaining_time:' num2str(Pumping_time)])
end % 30s delay with a visible timer

% Stop the pump
Str = 'E9 01 06 58 4C 00 32 00 00 21'; % corresponding control command string; we took the previous command string and changed the State 1 byte from 01 (start the pump) to 00 (stop the pump) and of course computed the new fcs
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump
Fazit
Wir hoffen, dass dieser Blogbeitrag Ihnen dabei geholfen hat, zu verstehen, wie Sie die Mehrkanal-Peristaltikpumpe „ Longer “ BT100-1L über MATLAB mithilfe des LONGER-RS485-Protokolls fernsteuern können. Sie können auch andere Programmierplattformen wie Python verwenden, um Steuerbefehlszeichenfolgen zu schreiben und an die Pumpe zu senden sowie die Antworten der Pumpe auszulesen und zu interpretieren. Weitere Informationen zu diesem Thema finden Sie in unserem Blogbeitrag „Wie lässt sich die Pumpe BT100-1L von Longer über Python steuern?“.
Sollten Sie Fragen oder Anregungen haben, können Sie sich gerne an uns wenden unter contact@darwin-microfluidics.com.
Wie lassen sich Ihre Peristaltikpumpen von Longer fernsteuern?
[…] Wie lässt sich die Pumpe BT100-1L von „ Longer “ über MATLAB steuern? […]
Wie lässt sich die Pumpe „ Longer “ BT100-1L über Python steuern? – Darwin Microfluidics
[…] Wir hoffen, dass dieser Blogbeitrag Ihnen dabei geholfen hat, zu verstehen, wie Sie die Mehrkanal-Peristaltikpumpe „ Longer “ BT100-1L mithilfe von Python und dem LONGER-RS485-Protokoll fernsteuern können. Sie können auch andere Programmierplattformen wie beispielsweise MATLAB verwenden, um Steuerbefehlszeichenfolgen zu erstellen und an die Pumpe zu senden sowie die Antworten der Pumpe auszulesen und zu interpretieren. Weitere Informationen zu diesem Thema finden Sie in unserem Blogbeitrag „Wie lässt sich die Pumpe BT100-1L von Longer über Matlab steuern?“. […]