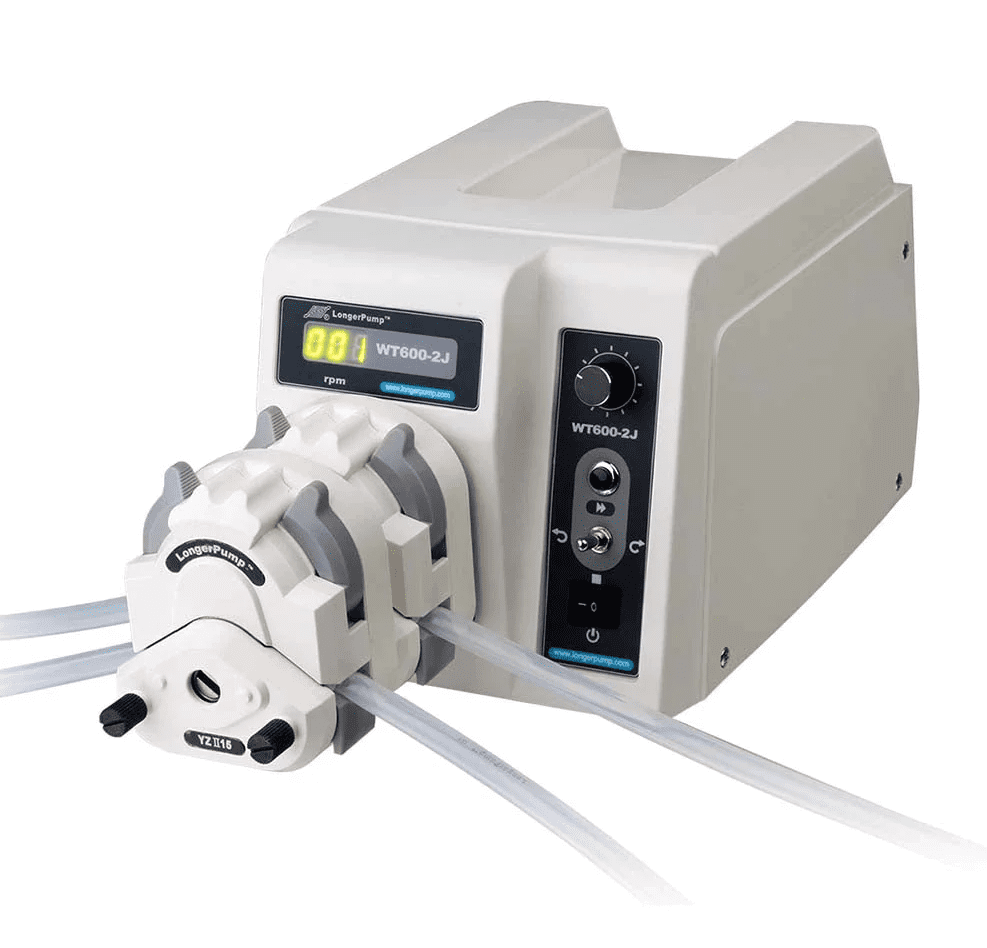

Als u op zoek bent naar een krachtige peristaltische pomp ontworpen voor laboratorium- en industriële toepassingen, dan is de Longer WT600-2J het overwegen waard. Deze pomp kan debieten leveren tussen 4,2 mL/min en 6000 mL/min. Hij is voorzien van een onderhoudsvrije borstelloze motor met hoog koppel waarmee tot 4 pompkoppen op dezelfde drive kunnen worden gemonteerd.
De WT600-2J kan op afstand worden bestuurd vanaf uw computer, wat u meer flexibiliteit en gemak biedt, met name wanneer u complexe pompprogramma's wilt uitvoeren met lussen, pauzes en variërende rotatiesnelheden.
In deze blogpost tonen we u hoe u kunt communiceren met de WT600-2J via het LONGER RS485-protocol, een seriële communicatieprotocol waarmee u commando's kunt verzenden en antwoorden kunt ontvangen van de pomp. We bieden tevens enkele voorbeelden en codesnippets voor het gebruik van Matlab om besturingscommando's te schrijven en naar de pomp te sturen.
INHOUDSOPGAVE
Wat heeft u nodig om te communiceren met de WT600-2J?
Om te communiceren met de WT600-2J via het LONGER RS485-protocol, heeft u het volgende nodig:
- Een WT600-2J pomp met een pompkop en een tube naar keuze
- Een RS485 besturingsmodule die in de DB15-poort aan de achterzijde van de pomp wordt geplugd
- Een seriële kabel die de RS485-besturingsmodule verbindt met uw computer of apparaat
- Een programmeerplatform (in dit geval Matlab)
- Een basisbegrip van het dataformaat, commandoformaat en pdu-formaat van het LONGER RS485-protocol (hieronder uitgelegd 👇)
Hoe configureert u de communicatiepoort?
Voordat u data kunt verzenden en ontvangen van de pomp, moet u de communicatiepoort correct instellen. Volg hiervoor de volgende stappen:
- Sluit de DB15-connector aan op de DB15-poort aan de achterzijde van de pomp
- Schakel de pomp in
- Zorg ervoor dat de communicatieparameters op uw programmeerplatform overeenkomen met die van de WT600-2J, te weten:
- 1 startbit
- 8 databits
- 1 even pariteit
- 1 stopbit
- een baudrate van 1200 bit/s
Hoe schrijft u besturingscommando's naar de WT600-2J?
Zodra u de communicatiepoort heeft ingesteld, kunt u besturingscommando's schrijven en naar de pomp verzenden. Een besturingscommando is een reeks hexadecimale tekens die voldoet aan een specifiek formaat, bestaande uit:
- een startvlag (E9H)
- een pompadres (1 tot 30, of 31 voor broadcast)
- een lengte van de pdu (protocol data unit)
- een pdu, die de commandotekens en de parameters voor de gewenste toepassing bevat
- een frame check sequence (fcs), die wordt verkregen door de XOR te berekenen van het pompadres, de lengte van de pdu en de pdu zelf (bereken uw fcs met onze online frame check sequence XOR-calculator)
De pdu en de lengte hiervan zijn afhankelijk van de gevraagde toepassing van de pomp. De veelvoorkomende toepassingen zijn:
- Bedrijfsparameter instellen (rotatiesnelheid)
- Bedrijfsparameter uitlezen (rotatiesnelheid)
- Pompadres schrijven
- Pompadres uitlezen
Voor elke toepassing is er een bijbehorende set opdrachttekens en parameters die u in de pdu moet opnemen. Deze parameters worden hieronder nader toegelicht.
Bedrijfsparameter instellen (rotatiesnelheid)
Deze toepassing bestaat uit het schrijven naar de pomp. De totale lengte van de pdu is 6 bytes waarbij de besturingsopdrachtreeks bestaat uit (in exact deze volgorde):
| WJ | Snelheid instellen | Status 1 | Status 2 |
| 2 bytes | 2 bytes | 1 byte | 1 byte |
- WJ, besturingscommandostring van 2 bytes, 57 4A
- Stel de rotatiesnelheid in (2 bytes) met een maximale snelheid van 600 rpm (02 58)
- Status 1 (1 byte):
- bit 0 – start/stop-bit waarbij 1 is om de pomp te starten en 0 om deze te stoppen
- bit 1 – prime-bit waarbij 1 is om de pomp te primen op de maximale snelheid van 600 rpm en 0 om de pomp op normale snelheid te laten draaien
- Status 2 (1 byte):
- bit 0 – stelt de rotatierichting in waarbij 1 is voor met de klok mee en 0 voor tegen de klok in
Na ontvangst van de besturingsopdrachtreeks zal de pomp reageren met WJ en de rotatiesnelheid op het display aan de voorzijde weergeven.
Bedrijfsparameter uitlezen (rotatiesnelheid)
Deze toepassing bestaat uit het uitlezen van de pomp. De totale lengte van de pdu is 2 bytes waarbij de besturingscommandostring RJ is.
De reactie van de pomp bestaat uit:
| RJ | Snelheid weergeven | Status 1 | Status 2 |
| 2 bytes | 2 bytes | 1 byte | 1 byte |
- RJ, besturingscommando van 2 bytes, 52 4A
Pompadres schrijven
Deze toepassing bestaat uit het schrijven naar de pomp. De totale lengte van de PDU is 4 bytes, waarbij de besturingsopdrachtreeks bestaat uit:
| WID | Nieuw pompid. |
| 3 bytes | 1 byte |
- WID, besturingsopdrachtreeks van 3 bytes, 57 49 44
- Nieuw pompadres (1 byte), kan het pompadres (1-30) of het broadcastadres (31) zijn; het standaard pompadres is 1
De pomp zal reageren met WID.
Pompadres lezen
Deze toepassing bestaat uit het lezen van de pomp. De totale lengte van de PDU is 3 bytes, waarbij de besturingsopdrachtreeks RID is.
In een opdrachtreeks afkomstig van de besturingscomputer reageert de betreffende pomp met RID als het adres overeenkomt met een specifiek pompadres (1-30) en niet het broadcastadres (31) is.
Voorbeelden van besturingsopdrachtreeksen
- Stel de WT600-2J in om met de klok mee te draaien op een rotatiesnelheid van 150 rpm
Besturingsopdrachtreeks: E9 01 06 57 4A 00 96 01 01 8C
- E9 als de vlag
- 01 als pompadres 1
- 06 als de lengte van de PDU (57 4A 00 96 01 01)
- 57 4A als opdrachtkarakters WJ
- 00 96 verwijst naar de rotatiesnelheid, 0096(hex) = 150(dec) (raadpleeg onze online tool voor basisconversie)
- 01 om de pomp te starten op normale snelheid
- 01 om de pomp met de klok mee te laten draaien
- 8C als het XOR-resultaat van 01 (pompadres), 06 (PDU-lengte) en 57 4A 00 96 01 01 (PDU)
- Wijzig het adres van de WT600-2J (oorspronkelijk 1) in adres 7
Besturingsopdrachtreeks: E9 01 04 57 49 44 07 58
- E9 als de vlag
- 01 als het initiële adres 1 van de pomp
- 04 als de pdu-lengte (57 49 44 07)
- 57 49 44 als opdrachttekens WID
- 07 als het nieuwe pompadres
- 58 als het XOR-resultaat van 01 (pompadres), 04 (pdu-lengte) en 57 49 44 07 (pdu)
🚨Gebruik gerust onze gebruiksvriendelijke online command string generator om moeiteloos nauwkeurige besturingsreeksen voor uw WT600-2J te genereren.
Hoe communiceer je met de WT600-2J via Matlab?
Hieronder worden Matlab-codefragmenten gepresenteerd die laten zien hoe u de seriële poort opent, besturingscommando's naar de pomp schrijft en verzendt, en een eenvoudig pompprogramma schrijft.
Voortbordurend op het zojuist gepresenteerde eerste voorbeeld, zorgt het volgende Matlab-codefragment ervoor dat de WT600-2J met de klok mee draait op een rotatiesnelheid van 150 rpm.
					%%% RUN PUMP 1, CLOCKWISE, AT A ROTATING SPEED OF 150 RPM

% Open the serial port with the data format corresponding to the WT600-2J
s = serialport('COM6', 1200, 'Parity', 'Even', 'DataBits', 8, 'StopBits', 1);

% Write the corresponding control command string
Str = 'E9 01 06 57 4A 00 96 01 01 8C';

% Read data from Str, convert it according to the format specified '%2x' (hexadecimal conversion), transpose and return the results in an array
Data = sscanf(Str, '%2x').';

% Write the Data to the pump in the form of an unsigned integer 8bits
write(s, Data, uint8);
- Laten we in een tweede codefragment de pomp (adres 4) gedurende 10 seconden met de klok mee laten draaien op een toerental van 320 rpm, en vervolgens gedurende 30 seconden tegen de klok in op een toerental van 50 rpm voordat deze stopt.
					%%% RUN PUMP 4 CLOCKWISE AT A ROTATING SPEED OF 320 RPM FOR 10s, THEN COUNTER−CLOCKWISE AT A ROTATING SPEED OF 50 RPM FOR 30s BEFORE STOPPING IT

% Open the serial port with the data format corresponding to the WT600-2J
s = serialport('COM6', 1200, 'Parity', 'Even', 'DataBits', 8, 'StopBits', 1);

% Run pump 4 clockwise at a rotating speed of 320 rpm for 10s
Str = 'E9 04 06 57 4A 01 40 01 01 5E'; % 320 (dec) = 01 40 (hex)
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump

Pumping_time = 10;
while Pumping_time > 0
    pause(1)
    Pumping_time = Pumping_time − 1;
    disp(['Remaining_time:' num2str(Pumping_time)])
end % 10s delay with a visible timer

% Run pump 4 counter-clockwise at a rotating speed of 50 rpm for 30s
Str = 'E9 04 06 57 4A 00 32 01 00 2C'; % 50 (dec) = 00 32 (hex)
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump

Pumping_time = 30;
while Pumping_time > 0
    pause(1)
    Pumping_time = Pumping_time − 1;
    disp(['Remaining_time:' num2str(Pumping_time)])
end % 30s delay with a visible timer

% Stop the pump
Str = 'E9 04 06 57 4A 00 32 00 00 2D'; % corresponding control command string; we took the previous command string and changed the State 1 byte from 01 (start the pump) to 00 (stop the pump) and of course computed the new fcs
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump
Conclusie
We hopen dat dit blogbericht u heeft geholpen te begrijpen hoe u de Longer WT600-2J multichannel peristaltische pomp op afstand kunt aansturen via Matlab met behulp van het LONGER RS485-protocol. U kunt ook andere programmeerplatforms zoals Python gebruiken om besturingscommando's naar de pomp te schrijven en te verzenden, en de reacties van de pomp te lezen en te interpreteren. Bekijk voor meer details over dit onderwerp onze blogpost "How to Control the Longer WT600-2J(1J)(3J) Pump via Python ?".
Als u vragen of opmerkingen heeft, neem dan gerust contact met ons op via contact@darwin-microfluidics.com.
How to Control the Longer WT600-2J(1J)(3J) Pump via Python ? - Darwin Microfluidics
[…] We hopen dat dit blogbericht u heeft geholpen te begrijpen hoe u de Longer WT600-2J multichannel peristaltische pomp op afstand kunt aansturen via Python met behulp van het LONGER RS485-protocol. U kunt ook andere programmeerplatforms zoals Matlab gebruiken om besturingscommando's naar de pomp te schrijven en te verzenden, en de reacties van de pomp te lezen en te interpreteren. Bekijk voor meer details over dit onderwerp onze blogpost "How to Control the Longer WT600-2J Pump via Matlab ?". [...]
Hoe bestuurt u de Longer WT600-2J(1J)(3J) pomp via Python?
[…] We hopen dat dit blogbericht u heeft geholpen te begrijpen hoe u de Longer WT600-2J multichannel peristaltische pomp op afstand kunt aansturen via Python met behulp van het LONGER RS485-protocol. U kunt ook andere programmeerplatforms zoals Matlab gebruiken om besturingscommando's naar de pomp te schrijven en te verzenden, en de reacties van de pomp te lezen en te interpreteren. Bekijk voor meer details over dit onderwerp onze blogpost "How to Control the Longer WT600-2J Pump via Matlab ?". [...]
Hoe kunt u uw Longer peristaltische pompen op afstand besturen?
[...] How to Control the Longer WT600-2J Pump via Matlab ? [...]