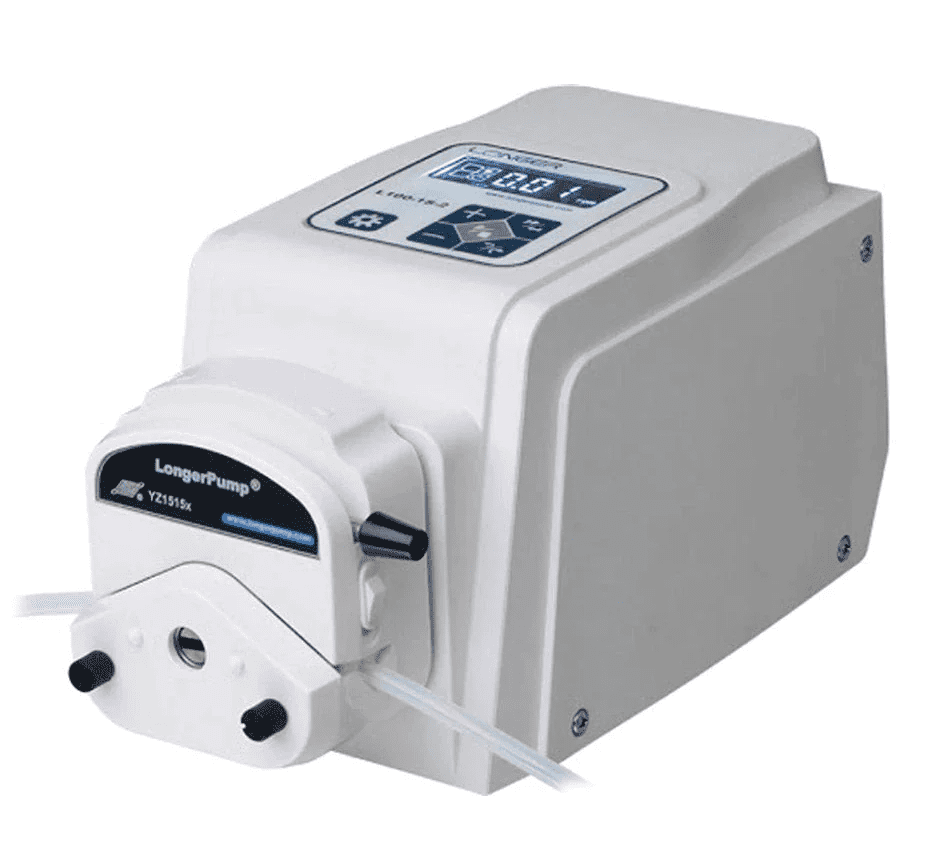

Als u op zoek bent naar een precisie-slangenpomp ontworpen voor nauwkeurige the toepassingen in het laboratorium van minder dan 1 µL/min tot 366,7 mL/min, afhankelijk van het aantal rollers in de pompkop, is de Longer L100-1S-2 het overwegen waard. Deze pomp verplaatst uw vloeistoffen met de hoogste precisie over een breed scala aan debieten en is bovendien relatief voordelig.
Deze kan op afstand worden aangestuurd vanaf uw computer, wat zorgt voor meer flexibiliteit en gemak, met name wanneer u complexe pompprogramma's wilt uitvoeren met lussen, pauzes en variërende debieten.
In dit blogbericht tonen we u hoe u kunt communiceren met de L100-1S-2 via het LONGER RS485-protocol. Dit is een seriële communicatieprotocol waarmee u opdrachten naar de pomp kunt sturen en antwoorden kunt ontvangen. We bieden tevens enkele voorbeelden en codefragmenten voor het gebruik van Matlab om besturingsopdrachten te schrijven en naar de pomp te verzenden.
INHOUDSOPGAVE
Wat heeft u nodig om te communiceren met de L100-1S-2?
Om te communiceren met de L100-1S-2 via het LONGER RS485-protocol, heeft u het volgende nodig:
- Een L100-1S-2 pomp met een pompkop en een tube naar keuze
- Een RS485 besturingsmodule die in de DB15-poort aan de achterzijde van de pomp wordt geplugd
- Een seriële kabel die de RS485-besturingsmodule verbindt met uw computer of apparaat
- Een programmeerplatform (in dit geval Matlab)
- Een basisbegrip van het dataformaat, commandoformaat en pdu-formaat van het LONGER RS485-protocol (hieronder uitgelegd 👇)
Hoe configureert u de communicatiepoort?
Voordat u data kunt verzenden en ontvangen van de pomp, moet u de communicatiepoort correct instellen. Volg hiervoor de volgende stappen:
- Sluit de DB15-connector aan op de DB15-poort aan de achterzijde van de pomp
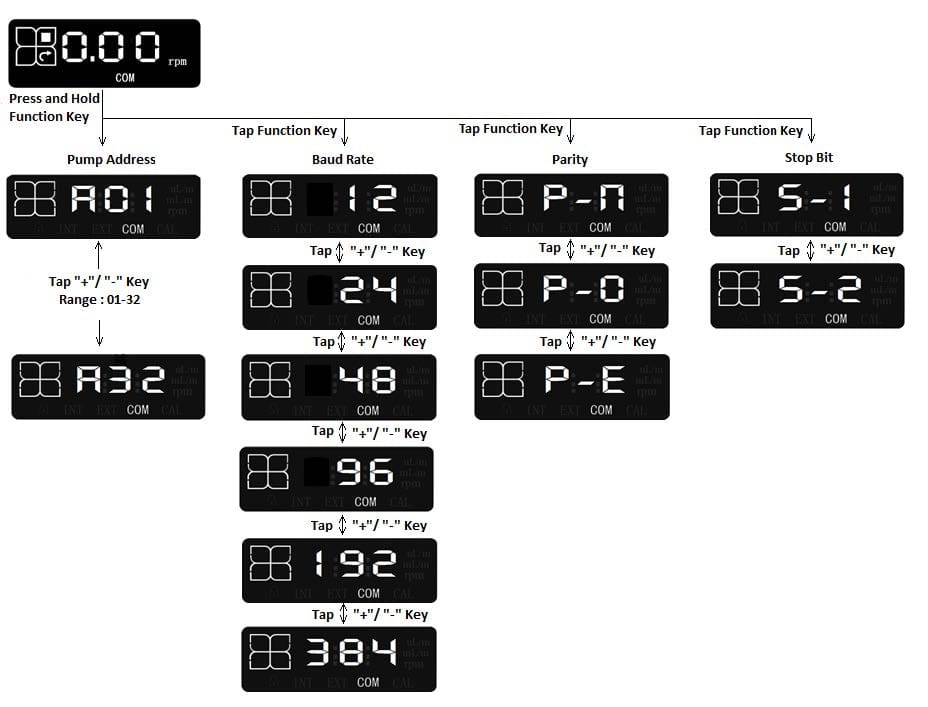
- Schakel de pomp in en gebruik het toetsenbord aan de voorzijde van de pomp om naar de instellingsinterface voor afstandsbediening te gaan en de afstandsbedieningsmodus in te stellen op "COM" 🕹️
- Zorg ervoor dat de communicatieparameters op uw programmeerplatform overeenkomen met die van de L100-1S-2 (zoals te zien is in onderstaande figuur), te weten:
- 1 startbit
- 8 databits
- Pariteit: P-n (geen pariteit), P-O (oneven pariteit) of P-E (even pariteit)
- Stopbit: S-1 (1 stopbit) of S-2 (2 stopbits)
- Baudrate: 12 (1200 bit/s), 24 (2400 bit/s), 48 (4800 bit/s), 96 (9600 bit/s), 192 (19200 bit/s) of 384 (38400 bit/s)
Hoe schrijft u besturingscommando's naar de L100-1S-2?
Zodra u de communicatiepoort heeft ingesteld, kunt u besturingscommando's schrijven en naar de pomp verzenden. Een besturingscommando is een reeks hexadecimale tekens die voldoet aan een specifiek formaat, bestaande uit:
- een startvlag (E9H)
- een pompadres (1 tot 30)
- een lengte van de pdu (protocol data unit)
- een pdu, die de commandotekens en de parameters voor de gewenste toepassing bevat
- een frame check sequence (fcs), die wordt verkregen door de XOR te berekenen van het pompadres, de lengte van de pdu en de pdu zelf (bereken uw fcs met onze online frame check sequence XOR-calculator)
De pdu en de lengte daarvan hangen af van de gevraagde toepassing van de pomp. Enkele veelvoorkomende toepassingen zijn:
- Bedrijfsparameter instellen (rotatiesnelheid)
- Bedrijfsparameter uitlezen (rotatiesnelheid)
- Loopparameter instellen (debiet)
- Loopparameter uitlezen (debiet)
- De communicatieparameters van de pomp instellen
Voor elke toepassing is er een bijbehorende set opdrachttekens en parameters die u in de pdu moet opnemen. Deze parameters worden hieronder nader toegelicht.
Loopparameter instellen (rotatiesnelheid)
Deze toepassing bestaat uit het schrijven naar de pomp. De totale lengte van de pdu is 6 bytes waarbij de besturingsopdrachtreeks bestaat uit (in exact deze volgorde):
| WJ | Snelheid instellen | Status 1 | Status 2 |
| 2 bytes | 2 bytes | 1 byte | 1 byte |
- WJ, besturingscommandostring van 2 bytes, 57 4A
- Stel de snelheid in (2 bytes) met een snelheidseenheid van 0,01 tpm en een maximumsnelheid van 100 tpm
- Status 1 (1 byte):
- bit 0 – start/stop-bit waarbij 1 is om de pomp te starten en 0 om deze te stoppen
- bit 1 – prime-bit waarbij 1 is om de pomp op volle snelheid (100 tpm) te primen en 0 is om de pomp op normale snelheid te laten draaien
- Status 2 (1 byte):
- bit 0 – stelt de draairichting in, waarbij 0 staat voor met de klok mee en 1 voor tegen de klok in
Na ontvangst van de besturingscommando-reeks reageert de pomp met WJ en toont deze de rotatiesnelheid en de draairichting op het scherm aan de voorzijde.
Loopcriterium lezen (rotatiesnelheid)
Deze toepassing bestaat uit het uitlezen van de pomp. De totale lengte van de pdu is 2 bytes waarbij de besturingscommandostring RJ is.
De reactie van de pomp bestaat uit:
| RJ | Snelheid weergeven | Status 1 | Status 2 |
| 2 bytes | 2 bytes | 1 byte | 1 byte |
- RJ, besturingsopdrachtreeks van 2 bytes, 52 4A
Loopcriterium instellen (debiet)
Deze toepassing bestaat uit het schrijven naar de pomp. De totale lengte van de pdu is 8 bytes waarbij de besturingscommando-reeks bestaat uit:
| WL | Debiet instellen | Status 1 | Status 2 |
| 2 bytes | 4 bytes | 1 byte | 1 byte |
- WL, besturingscommando-reeks van 2 bytes, 57 4C
- Debiet instellen (4 bytes) met nL/min als debieteenheid
Na ontvangst van de besturingscommando-reeks reageert de pomp met WL Toon debiet (4 bytes) en toont deze het debiet en de draairichting op het scherm aan de voorzijde.
Loopcriterium lezen (debiet)
Deze toepassing bestaat uit het lezen van de pomp. De totale lengte van de pdu is 2 bytes waarbij de besturingscommando-reeks RL is.
De reactie van de pomp bestaat uit:
| RL | Debiet weergeven | Status 1 | Status 2 |
| 2 bytes | 4 bytes | 1 byte | 1 byte |
- RL, besturingscommando-reeks van 2 bytes, 52 4C
De communicatieparameters van de pomp instellen
Deze toepassing bestaat uit het naar de pomp schrijven om de verschillende communicatieparameters in te stellen. De totale lengte van de pdu is 8 bytes waarbij de besturingscommando-reeks bestaat uit:
| WID | Adres | Baudrate | Pariteit | Stopbit |
| 3 bytes | 1 byte | 2 bytes | 1 byte | 1 byte |
- WID, besturingsopdrachtreeks van 3 bytes, 57 49 44
- Pompadres(1 byte), geldig bereik: 1-30
- Baudsnelheid (2 bytes), waarbij de bovenste byte 00H is en de onderste byte zoals weergegeven in de onderstaande tabel:
| Laagste byte | Baudsnelheid (bits/s) |
|---|---|
| 01H | 1200 |
| 02H | 2400 |
| 03H | 4800 |
| 04H | 9600 |
| 05H | 19200 |
| 06H | 38400 |
| Overige waarde | Ongeldig |
- Pariteit (1 byte), instelling zoals weergegeven in onderstaande tabel:
| Instelling | Pariteit |
|---|---|
| 01H | Geen pariteit |
| 02H | Oneven pariteit |
| 03H | Even pariteit |
| Overige waarde | Ongeldig |
- Stopbit (1 byte), instelling zoals weergegeven in onderstaande tabel:
| Instelling | Stopbit |
|---|---|
| 01H | 1 stopbit |
| 02H | 2 stopbits |
| Overige waarde | Ongeldig |
Voorbeelden van besturingscommando's
- Stel de L100-1S-2 in om linksom te draaien met een rotatiesnelheid van 20 rpm
Besturingscommandoreeks: E9 01 06 57 4A 07 D0 01 01 CD
- E9 als de vlag
- 01 als pompadres 1
- 06 als de lengte van de pdu (57 4A 07 D0 01 01)
- 57 4A als commandotekens WJ
- 07 D0 verwijst naar de rotatiesnelheid, 07 D0 (hex) = 2000 (dec); de snelheidseenheid is 0,01 rpm ⇒ de rotatiesnelheid = 20 rpm (raadpleeg onze online base-conversietool)
- 01 om de pomp te starten op normale snelheid
- 01 om de pomp linksom te laten draaien
- CD als het XOR-resultaat van 01 (pompadres), 06 (pdu-lengte) en 57 4A 07 D0 01 01 (pdu)
- Stel de L100-1S-2 in om rechtsom te draaien met een debiet van 3 mL/min
Besturingsopdrachtreeks: E9 01 08 57 4C 00 2D C6 C0 01 00 38
- E9 als de vlag
- 01 als adres 1 van de pomp
- 08 als de lengte van de pdu (57 4C 00 2D C6 C0 01 00)
- 57 4C als opdrachttekens WL
- 00 2D C6 C0 verwijst naar het debiet, 00 2D C6 C0(hex) = 3000000(dec); de debieteenheid is nL/min ⇒ het debiet = 3000000 nL/min = 3 mL/min
- 01 om de pomp te starten op normale snelheid
- 00 om de pomp rechtsom te laten draaien
- 38 als het XOR-resultaat van 01 (pompadres), 08 (pdu-lengte) en 57 4C 00 2D C6 C0 01 00 (pdu)
🚨Gebruik gerust onze gebruiksvriendelijke online opdrachtreeksgenerator om moeiteloos nauwkeurige besturingsopdrachtreeksen te genereren voor uw L100-1S-2.
Hoe te communiceren met de L100-1S-2 via Matlab?
Hieronder worden Matlab-codefragmenten gepresenteerd die laten zien hoe u de seriële poort opent, besturingscommando's naar de pomp schrijft en verzendt, en een eenvoudig pompprogramma schrijft.
Uit het zojuist gepresenteerde eerste voorbeeld laat het volgende Matlab-codefragment de L100-1S-2 linksom draaien met een rotatiesnelheid van 20 rpm.
					%%% RUN PUMP 1, COUNTER-CLOCKWISE, AT A ROTATING SPEED OF 20 RPM

% Open the serial port with the data format corresponding to the L100-1S-2
% The parameters in the command need to be the same as the communication
parameters set for the pump
s = serialport('COM3', 9600, 'Parity', 'None', 'DataBits', 8, 'StopBits', 1);

% Write the corresponding control command string
Str = 'E9 01 06 57 4A 07 D0 01 01 CD';

% Read data from Str, convert it according to the format specified '%2x' (hexadecimal conversion), transpose and return the results in an array
Data = sscanf(Str, '%2x').';

% Write the Data to the pump in the form of an unsigned integer 8bits
write(s, Data, uint8);
- In een tweede codefragment laten we de pomp linksom draaien met een debiet van 5 mL/min gedurende 10s, om deze vervolgens rechtsom te laten draaien met een debiet van 3 mL/min gedurende 30s voordat we hem stoppen.
					%%% RUN PUMP 1 COUNTER-CLOCKWISE AT A FLOW RATE OF 5 mL/min FOR 10s, THEN CLOCKWISE AT A FLOW RATE OF 3 mL/min FOR 30s BEFORE STOPPING IT

% Open the serial port with the data format corresponding to the L100-1S-2
% The parameters in the command need to be the same as the communication
parameters set for the pump
s = serialport('COM3', 9600, 'Parity', 'None', 'DataBits', 8, 'StopBits', 1);

% Run pump 1 counter-clockwise at a flow rate of 5 mL/min for 10s
Str = 'E9 01 08 57 4C 00 4C 4B 40 01 01 55'; % corresponding control command string
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump

% 10s delay with a visible timer
Pumping_time = 10;
for Pumping_time = 10:-1:1
    pause(1)
    disp(['Remaining_time: ' num2str(Pumping_time)])
end

% Run pump 1 clockwise at a flow rate of 3 mL/min for 30s
Str = 'E9 01 08 57 4C 00 2D C6 C0 01 00 38'; % corresponding control command string
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump

% 30s delay with a visible timer
Pumping_time = 30;
for Pumping_time = 30:-1:1
    pause(1)
    disp(['Remaining_time: ' num2str(Pumping_time)])
end

% Stop the pump
Str = 'E9 01 08 57 4C 00 2D C6 C0 00 00 39'; % corresponding control command string; we took the previous command string and changed the State 1 byte from 01 (start the pump) to 00 (stop the pump) and of course computed the new fcs
Data = sscanf(Str, '%2x').';
write(s, Data, uint8); % write the Data to the pump
Conclusie
We hopen dat dit blogbericht u heeft geholpen te begrijpen hoe u de Longer L100-1S-2 peristaltische pomp op afstand kunt besturen via Matlab met behulp van het LONGER RS485-protocol. U kunt ook andere programmeerplatforms zoals Python gebruiken om besturingsopdrachtreeksen naar de pomp te schrijven en te verzenden, en de reacties van de pomp te lezen en te interpreteren. Bekijk voor meer details over dit onderwerp onze blogpost “How to Control the Longer L100-1S-2 Pump via Python ?”.
Als u vragen of opmerkingen heeft, neem dan gerust contact met ons op via contact@darwin-microfluidics.com.
How to Control the Longer L100-1S-2 Pump via Python ? - Darwin Microfluidics
[…] We hopen dat dit blogbericht u heeft geholpen te begrijpen hoe u de Longer L100-1S-2 peristaltische pomp op afstand kunt besturen via Python met behulp van het LONGER RS485-protocol. U kunt ook andere programmeerplatforms zoals Matlab gebruiken om besturingsopdrachtreeksen naar de pomp te schrijven en te verzenden, en de reacties van de pomp te lezen en te interpreteren. Bekijk voor meer details over dit onderwerp onze blogpost “How to Control the Longer L100-1S-2 Pump via Matlab ?”. […]
Hoe kunt u uw Longer peristaltische pompen op afstand besturen?
[…] How to Control the Longer L100-1S-2 Pump via Matlab ? […]