La trappola idrodinamica basata sulla microfluidica facilita l’intrappolamento sfruttando esclusivamente l’azione del flusso del fluido e offre una valida alternativa alle tecniche di confinamento e manipolazione esistenti basate, ad esempio, su campi di forza elettrici, ottici, magnetici o acustici. In questa rassegna descriviamo vari metodi e tecniche utilizzati nell’intrappolamento microfluidico di sferoidi e di cellule di tipo “ single-cell ”.
Single-cell processi di intrappolamento
Uno dei metodi più affidabili per analizzare popolazioni di singole cellule con una produttività relativamente elevata è rappresentato dagli array a micropozzetti.
Tuttavia, un problema ricorrente è che le colture in micropiastre sono statiche. Ciò limita la loro capacità di manipolare attivamente le cellule intrappolate, ad esempio per cambiare il terreno di coltura o per controllare l’esposizione delle cellule a stimoli mitogenici. D’altra parte, le valvole microfluidiche, le pinzette ottiche, la dielettroforesi (DEP) e le onde acustiche, che possono essere facilmente integrate nei dispositivi microfluidici, consentono approcci più efficaci per intrappolare e manipolare singole cellule.
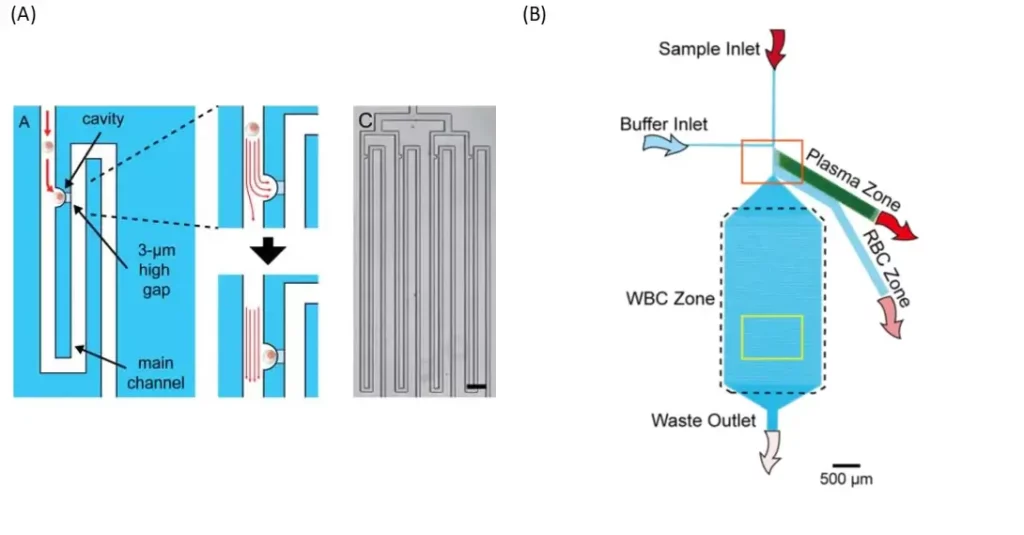
In questa rassegna abbiamo scelto di basarci sullo studio di Koben et al. del 2018, in cui gli autori sono riusciti a valutare la forza di intrappolamento in base a diversi modelli di chip. Nel loro studio, Koben et al. presentano un dispositivo microfluidico in grado di intrappolare una singola cellula tramite una rete di trappole il cui canale principale può avere una lunghezza di 1, 2 o 4 mm, con rispettivamente 64 trappole in parallelo e da 3 a 10 trappole in serie. Ogni chip dispone quindi di due ingressi, uno per l’infusione del mezzo e uno per il caricamento delle cellule.
In pratica, il chip è stato prima preparata con terreno di coltura cellulare completo a una portata di 25 ml/min e le cellule sono state iniettate attraverso l’ingresso di riserva. Dopo aver chiuso l’ingresso delle cellule con un tappo, il chip è stato posizionato su un microscopio invertito, sottoposto a infusione a una portata di 20 nl/min e il rapporto tra intrappolamenti riusciti e non riusciti è stato quantificato. Al fine di analizzare un numero sufficientemente ampio di eventi di intrappolamento per l’analisi statistica, le cellule già intrappolate sono state rimosse dalle trappole invertendo la direzione del flusso per circa 1,5–2 s e riavviando l’infusione.
È stato progettato un altro dispositivo intelligente per consentire il caricamento di un campione di sangue intero (fig. 1 B). Esso è costituito da un ingresso per il sangue intero, un ingresso per la soluzione tampone e una regione di biforcazione, che conduce a tre aree di raccolta dei componenti del sangue: un’area per il plasma, un’area per i globuli rossi (RBC) e un’area per i globuli bianchi (WBC). Il meccanismo di separazione dei globuli rossi e dei globuli bianchi si basa sulla legge della biforcazione e sul metodo del flusso incrociato (soluzione salina). La regione di biforcazione contiene sei canali laterali riempiti di microsfere, quattro canali laterali ristretti e un canale principale, destinati rispettivamente all’estrazione del plasma, all’estrazione dei globuli rossi e alla cattura dei globuli bianchi. Al fine di ottenere un profilo di flusso uniforme nella regione di biforcazione, tutti i canali laterali sono stati inclinati di 60 gradi rispetto al canale principale.
In genere, i globuli rossi hanno un diametro compreso tra 6,2 e 8,2 μm e uno spessore tra 2 e 2,5 μm, mentre i globuli bianchi hanno un diametro compreso tra 7 e 18 μm. A causa della densità delle sfere da 10 μm presenti nel canale laterale, la dimensione effettiva dei pori è pari a 1,55 μm. Di conseguenza, tutte le cellule ematiche passerebbero attraverso il canale e solo il plasma potrebbe circolare nell’area dedicata al plasma ed essere raccolto.
Processi di intrappolamento degli sferoidi
Microstrutture a forma di U
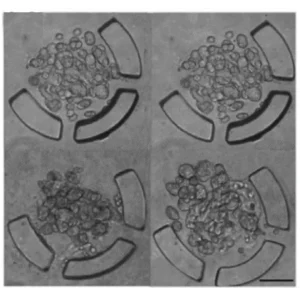
Le microstrutture a forma di U funzionano in modo temporaneo, tramite azionamento pneumatico, oppure in modo permanente all’interno del dispositivo. Molte di queste microstrutture a forma di U sono solitamente integrate. Il diametro degli sferoidi dipende dalle dimensioni della microstruttura, mentre la posizione relativa delle microstrutture è fondamentale per un efficace intrappolamento delle cellule.
Inoltre, è possibile modulare il tempo di formazione degli sferoidi regolando la portata. Tuttavia, portate elevate causano la fuoriuscita delle cellule dalla trappola. D’altra parte, per trattenere gli sferoidi all’interno delle microstrutture, è necessario mantenere la portata, garantendo così la pressione di ristagno necessaria.
Chip microfluidici per la formazione di sferoidi basati su micropiastre (µSFC)
In generale, un sistema µSFC basato su micropiastre richiede un numero specifico di micropiastre e una rete di microcanali per l’erogazione del terreno di coltura. I microcanali dovrebbero essere progettati in modo tale da impedire la fuoriuscita indesiderata degli sferoidi dalle micropiastre. Sperimentalmente, è stato dimostrato che aumentando la larghezza del canale o riducendone l’altezza è possibile limitare la fuoriuscita degli sferoidi.
Per uniformare le portate tra diversi microcanali, la resistenza al flusso deve essere la stessa in tutti i canali. Pertanto, se i canali hanno la stessa larghezza e altezza, anche le loro lunghezze devono essere uguali per soddisfare questo requisito. I canali sinuosi, spesso utilizzati nei generatori di gradiente di concentrazione (CGG) come canali di miscelazione, sono adatti a regolare con precisione la lunghezza dei canali all’interno di una piccola area del chip. Tali canali possono quindi essere impiegati per il controllo del flusso, evitando l’inserimento di valvole nei chip microfluidici. Le portate desiderate devono inoltre tenere conto del numero di cellule presenti nell’ambiente di coltura e dei loro corrispondenti fabbisogni di ossigeno, nutrienti e altri fattori.
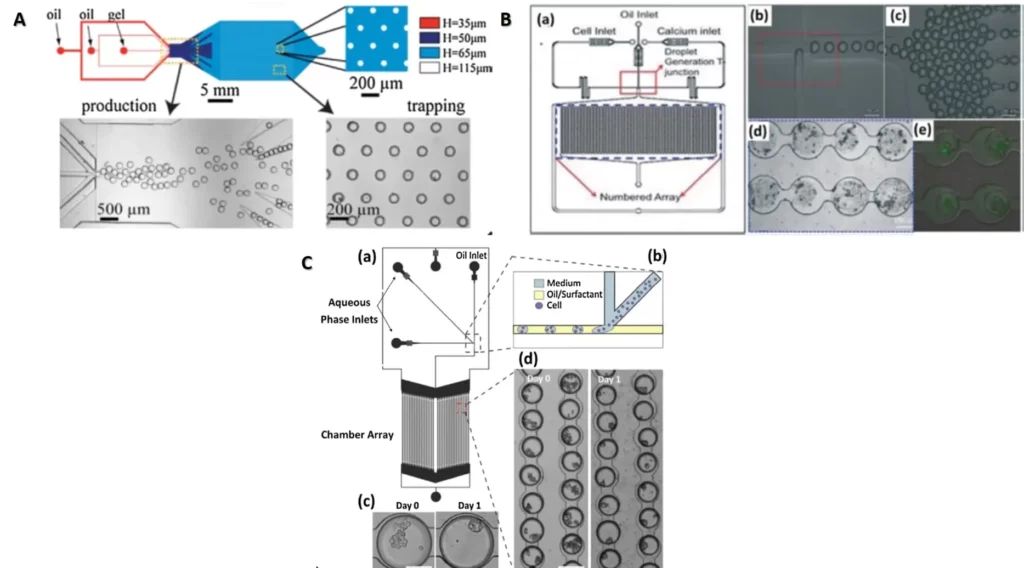
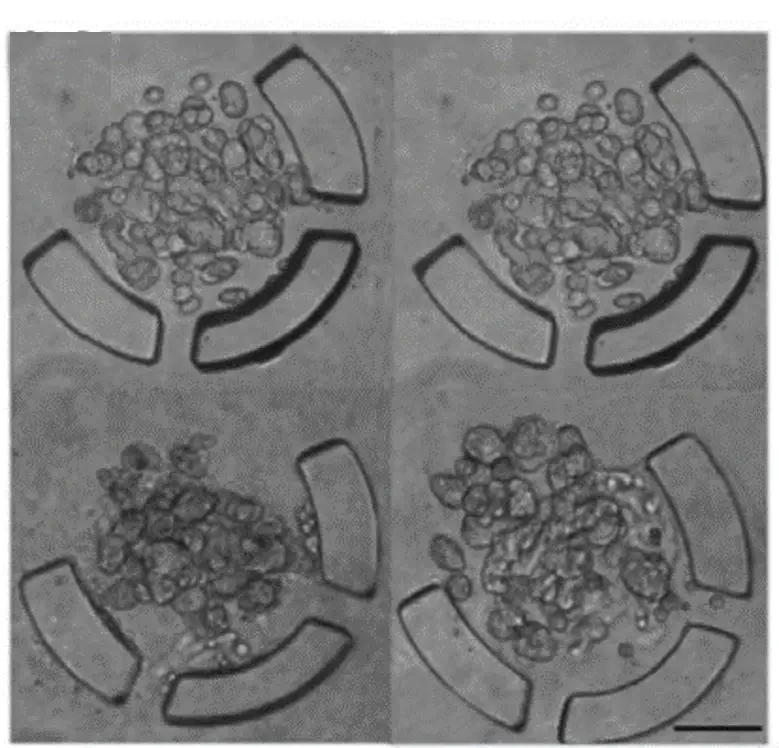
Esistono molti dispositivi che possono essere utilizzati per intrappolare cellule organizzate chiamate sferoidi o organoidi. Nella figura 3 ne presentiamo alcuni.