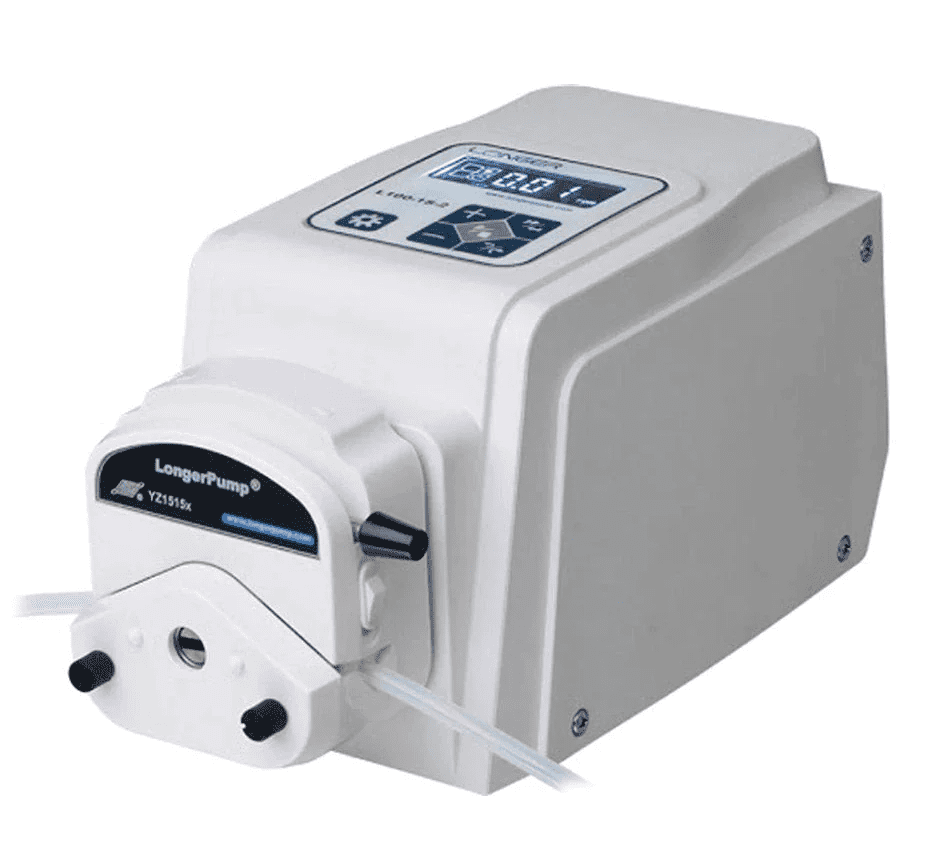

Si busca una bomba peristáltica de precisión diseñada para aplicaciones de laboratorio exigentes, con caudales desde menos de 1 µL/min hasta 366,7 mL/min (según el número de rodillos en el cabezal), le recomendamos echar un vistazo a la Longer L100-1S-2. Esta bomba dispensa sus fluidos con la máxima precisión en un amplio rango de caudales y resulta además relativamente económica.
Es posible controlarla de forma remota desde su ordenador, lo que aporta una mayor flexibilidad y comodidad, especialmente si necesita ejecutar programas de bombeo complejos que incluyan bucles, pausas y caudales variables.
En esta entrada del blog, le mostraremos cómo comunicarse con la L100-1S-2 empleando el protocolo LONGER RS485, un protocolo de comunicación serie que permite enviar comandos y recibir respuestas de la bomba. También proporcionaremos algunos ejemplos y fragmentos de código sobre cómo utilizar Python para redactar y transmitir cadenas de comandos de control a la bomba.
¿Qué necesita para comunicarse con la L100-1S-2?
Para comunicarse con la L100-1S-2 utilizando el protocolo LONGER RS485, necesitará lo siguiente:
- Una bomba L100-1S-2 equipada con un cabezal de bomba y un tube de su elección
- Un módulo de control RS485 que se conecta al puerto DB15 de la parte posterior de la bomba
- Un cable serie que conecta el módulo de control RS485 a su ordenador o dispositivo
- Una plataforma de programación (Python en este caso)
- Una comprensión básica del formato de datos, el formato de comandos y el formato PDU del protocolo LONGER RS485 (explicado a continuación 👇)
¿Cómo configurar el puerto de comunicación?
Antes de comenzar a enviar y recibir datos de la bomba, debe configurar el puerto de comunicación correctamente. Siga estos pasos:
- Conecte el conector DB15 al puerto DB15 situado en la parte posterior de la bomba
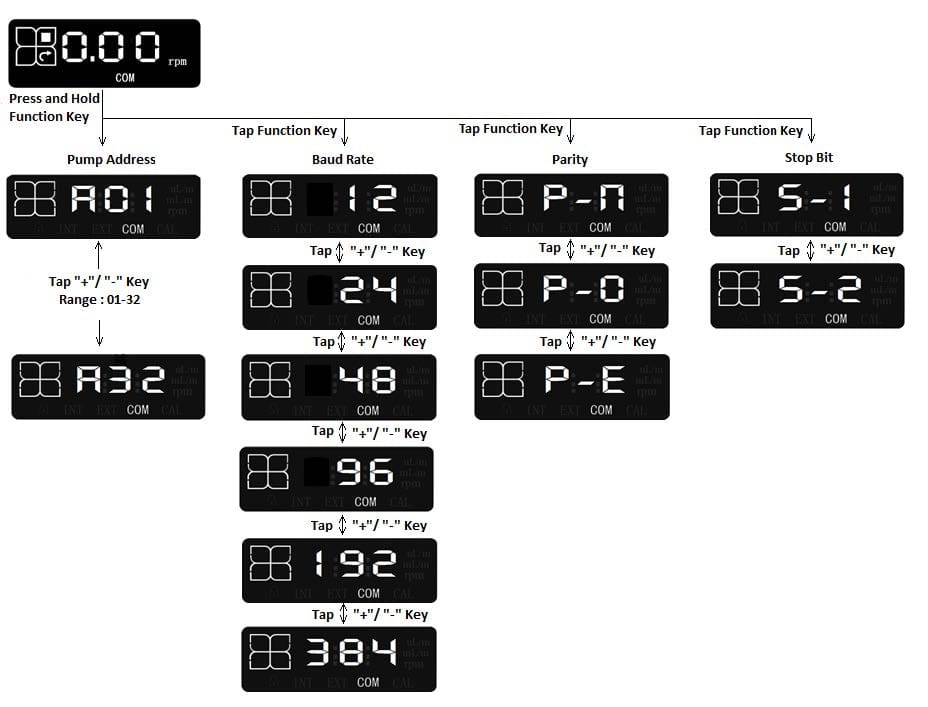
- Encienda la bomba y utilice el teclado en el panel frontal de la misma para acceder a la interfaz de configuración de control remoto y establecer el modo de control remoto en "COM" 🕹️
- Asegúrese de que los parámetros de comunicación en su plataforma de programación coincidan con los de la L100-1S-2 (como se muestra en la figura siguiente), que son:
- 1 bit de inicio
- 8 bits de datos
- Paridad: P-n (sin paridad), P-O (paridad impar) o P-E (paridad par)
- Bit de parada: S-1 (1 bit de parada) o S-2 (2 bits de parada)
- Velocidad en baudios: 12 (1200 bits/s), 24 (2400 bits/s), 48 (4800 bits/s), 96 (9600 bits/s), 192 (19200 bits/s) o 384 (38400 bits/s)
¿Cómo escribir cadenas de comandos de control para la L100-1S-2?
Una vez que haya configurado el puerto de comunicación, puede comenzar a redactar y enviar cadenas de comandos de control a la bomba. Una cadena de comandos de control es una secuencia de caracteres hexadecimales que sigue un formato específico, el cual consta de:
- un indicador de inicio (E9H)
- una dirección de bomba (del 1 al 30)
- una longitud de la PDU (unidad de datos de protocolo)
- una PDU, que contiene los caracteres de comando y los parámetros para la aplicación deseada
- una secuencia de verificación de trama (FCS), que se obtiene calculando la XOR de la dirección de la bomba, la longitud de la PDU y la PDU en sí (calcule su FCS utilizando nuestra calculadora XOR de secuencia de verificación de trama en línea)
La PDU y su longitud dependen de la aplicación requerida para la bomba. Algunas de las aplicaciones comunes son:
- Establecer parámetro de funcionamiento (velocidad de rotación)
- Leer parámetro de funcionamiento (velocidad de rotación)
- Establecer el parámetro de funcionamiento (caudal)
- Leer el parámetro de funcionamiento (caudal)
- Establecer los parámetros de comunicación de la bomba
Para cada aplicación, existe un conjunto correspondiente de caracteres de comando y parámetros que debe incluir en la PDU. Estos parámetros se detallan a continuación.
Establecer el parámetro de funcionamiento (velocidad de rotación)
Esta aplicación consiste en escribir en la bomba. La longitud total de la PDU es de 6 bytes donde la cadena de comandos de control consta de (en el mismo orden exacto):
| WJ | Establecer velocidad | Estado 1 | Estado 2 |
| 2 bytes | 2 bytes | 1 byte | 1 byte |
- WJ, cadena de comandos de control de 2 bytes, 57 4A
- Establecer la velocidad (2 bytes) con una unidad de velocidad de 0,01 rpm y una velocidad máxima de 100 rpm
- Estado 1 (1 byte):
- bit 0 – bit de inicio/parada, donde 1 es para iniciar la bomba y 0 es para detenerla
- bit 1: bit de cebado, donde 1 es para cebar la bomba a velocidad máxima (100 rpm) y 0 es para hacer funcionar la bomba a velocidad normal
- Estado 2 (1 byte):
- bit 0: establece la dirección de rotación, donde 0 es para el sentido horario y 1 para el sentido antihorario
La bomba responderá con WJ y mostrará en su pantalla frontal la velocidad de rotación y la dirección de rotación tras recibir la cadena de comandos de control.
Leer el parámetro de funcionamiento (velocidad de rotación)
Esta aplicación consiste en leer de la bomba. La longitud total de la PDU es de 2 bytes y la cadena de comando de control es RJ.
La respuesta de la bomba consta de:
| RJ | Mostrar velocidad | Estado 1 | Estado 2 |
| 2 bytes | 2 bytes | 1 byte | 1 byte |
- RJ, cadena de comando de control de 2 bytes, 52 4A
Establecer el parámetro de funcionamiento (caudal)
Esta aplicación consiste en realizar una escritura en la bomba. La longitud total de la PDU es de 8 bytes, donde la cadena de comandos de control consta de:
| WL | Establecer el caudal | Estado 1 | Estado 2 |
| 2 bytes | 4 bytes | 1 byte | 1 byte |
- WL, cadena de comandos de control de 2 bytes, 57 4C
- Configurar el caudal (4 bytes) con una unidad de caudal en nL/min
La bomba responderá con WL Mostrar caudal (4 bytes) y mostrará en su pantalla frontal el caudal y la dirección de giro tras recibir la cadena de comandos de control.
Leer parámetro de funcionamiento (caudal)
Esta aplicación consiste en leer de la bomba. La longitud total de la PDU es de 2 bytes donde la cadena de comandos de control es RL.
La respuesta de la bomba consta de:
| RL | Mostrar caudal | Estado 1 | Estado 2 |
| 2 bytes | 4 bytes | 1 byte | 1 byte |
- RL, cadena de comandos de control de 2 bytes, 52 4C.
Configurar los parámetros de comunicación de la bomba
Esta aplicación consiste en escribir en la bomba para configurar los diferentes parámetros de comunicación. La longitud total de la PDU es de 8 bytes, donde la cadena de comandos de control consta de:
| WID | Dirección | Tasa de baudios | Paridad | Bit de parada |
| 3 bytes | 1 byte | 2 bytes | 1 byte | 1 byte |
- WID, cadena de comandos de control de 3 bytes, 57 49 44
- Dirección de la bomba (1 byte), rango válido: 1-30
- Tasa de baudios (2 bytes), el byte alto es 00H y el byte bajo es el presentado en la siguiente tabla:
| Byte bajo | Tasa de baudios (bits/s) |
|---|---|
| 01H | 1200 |
| 02H | 2400 |
| 03H | 4800 |
| 04H | 9600 |
| 05H | 19200 |
| 06H | 38400 |
| Otro valor | No válido |
- Paridad (1 byte), configuración según la tabla siguiente:
| Configuración | Paridad |
|---|---|
| 01H | Sin paridad |
| 02H | Paridad impar |
| 03H | Paridad par |
| Otro valor | No válido |
- Bit de parada (1 byte), configuración según la tabla siguiente:
| Configuración | Bit de parada |
|---|---|
| 01H | 1 bit de parada |
| 02H | 2 bits de parada |
| Otro valor | No válido |
Ejemplos de cadenas de comandos de control
- Configurar el L100-1S-2 para que funcione en sentido antihorario a una velocidad de rotación de 20 rpm
Cadena de comando de control: E9 01 06 57 4A 07 D0 01 01 CD
- E9 como indicador (flag)
- 01 como la dirección 1 de la bomba
- 06 como la longitud de la PDU (57 4A 07 D0 01 01)
- 57 4A como caracteres de comando WJ
- 07 D0 se refiere a la velocidad de rotación, 07 D0(hex) = 2000(dec); siendo la unidad de velocidad 0,01 rpm ⇒ la velocidad de rotación = 20 rpm (consulte nuestra herramienta de conversión de bases en línea)
- 01 para poner en marcha la bomba a velocidad normal
- 01 para hacer funcionar la bomba en sentido antihorario
- CD como el resultado XOR de 01 (dirección de la bomba), 06 (longitud de la PDU) y 57 4A 07 D0 01 01 (PDU)
- Configure el L100-1S-2 para que funcione en sentido horario a un caudal de 3 mL/min
Cadena de comando de control: E9 01 08 57 4C 00 2D C6 C0 01 00 38
- E9 como indicador (flag)
- 01 como la dirección 1 de la bomba
- 08 como la longitud de la PDU (57 4C 00 2D C6 C0 01 00)
- 57 4C como los caracteres de comando WL
- 00 2D C6 C0 se refiere al caudal, 00 2D C6 C0(hex) = 3000000(dec); siendo la unidad de caudal nL/min ⇒ el caudal = 3000000 nL/min = 3 mL/min
- 01 para poner en marcha la bomba a velocidad normal
- 00 para hacer funcionar la bomba en sentido horario
- 38 como el resultado XOR de 01 (dirección de la bomba), 08 (longitud de la PDU) y 57 4C 00 2D C6 C0 01 00 (PDU)
🚨No dude en utilizar nuestro generador de cadenas de comando en línea intuitivo para generar sin esfuerzo cadenas de comando de control precisas para su L100-1S-2.
¿Cómo comunicarse con el L100-1S-2 usando Python?
A continuación se presentan fragmentos de código en Python que muestran cómo abrir el puerto serie, escribir y enviar cadenas de comandos de control a la bomba, así como redactar un programa de bombeo sencillo.
A partir del primer ejemplo presentado anteriormente, el siguiente fragmento de código en Python hace que el L100-1S-2 funcione en sentido antihorario a una velocidad de rotación de 20 rpm.
					### RUN PUMP 1, COUNTER-CLOCKWISE, AT A ROTATING SPEED OF 20 RPM

# To use the pySerial package
import serial
# Open the serial port with tha data format corresponding to the L100-1S-2
# The parameters in the command need to be the same as the communication parameters set for the pump
ser = serial.Serial('COM3', 9600, parity=serial.PARITY_NONE, bytesize=8, stopbits=1, timeout=None, xonxoff=0, rtscts=0)
# Write the corresponding control command string in hexadecimal
Data = bytearray(b'\xE9\x01\x06\x57\x4A\x07\xD0\x01\x01\xCD')
# Write the Data to the pump
ser.write(Data)
- En un segundo fragmento de código, haremos que la bomba funcione en sentido antihorario a un caudal de 5 mL/min durante 10 s, luego haremos que funcione en sentido horario a un caudal de 3 mL/min durante 30 s antes de detenerla.
					### RUN PUMP 1 COUNTER-CLOCKWISE AT A FLOW RATE OF 5 mL/min FOR 10s, THEN CLOCKWISE AT A FLOW RATE OF 3 mL/min FOR 30s BEFORE STOPPING IT
# To use the pySerial package
import serial
# To use the time package
import time

# Open the serial port with tha data format corresponding to the L100-1S-2
# The parameters in the command need to be the same as the communication parameters set for the pump
ser = serial.Serial('COM3', 9600, parity=serial.PARITY_NONE, bytesize=8, stopbits=1, timeout=None, xonxoff=0, rtscts=0)
# Run pump 1 counter-clockwise at a flow rate of 5 mL/min for 10s
Data = bytearray(b'\xE9\x01\x08\x57\x4C\x00\x4C\x4B\x40\x01\x01\x55') # corresponding control command string in hexadecimal
ser.write(Data) # Write the Data to the pump

# 10s delay with a visible timer
for Pumping_time in range(10, 0, -1):
    print(Pumping_time)
    time.sleep(1)

# Run pump 1 clockwise at a flow rate of 3 mL/min for 30s
Data = bytearray(b'\xE9\x01\x08\x57\x4C\x00\x2D\xC6\xC0\x01\x00\x38') # corresponding control command string in hexadecimal
ser.write(Data) # Write the Data to the pump

# 30s delay with a visible timer
for Pumping_time in range(30, 0, -1):
    print(Pumping_time)
    time.sleep(1)

# Stop the pump
Data = bytearray(b'\xE9\x01\x08\x57\x4C\x00\x2D\xC6\xC0\x00\x00\x39') # corresponding control command string in hexadecimal: we took the previous command string and changed the 'State 1' byte from 01 (start the pump) to 00 (stop the pump) and of course computed the new fcs
ser.write(Data) # Write the Data to the pump
Conclusión
Esperamos que esta entrada del blog le haya ayudado a comprender cómo controlar la bomba peristáltica Longer L100-1S-2 de forma remota mediante Python utilizando el protocolo LONGER RS485. También puede utilizar otras plataformas de programación como Matlab para escribir y enviar cadenas de comando de control a la bomba, así como leer e interpretar las respuestas de la misma. Para obtener más detalles sobre este tema, consulte nuestra entrada de blog «How to Control the Longer L100-1S-2 Pump via Matlab ?».
Si tiene alguna pregunta o comentario, no dude en ponerse en contacto con nosotros en contact@darwin-microfluidics.com.
¿Cómo controlar de forma remota sus bombas peristálticas Longer?
[…] ¿Cómo controlar la bomba Longer L100-1S-2 mediante Python? [...]
¿Cómo controlar la bomba Longer L100-1S-2 mediante Matlab?
[…] interpretar las respuestas de la bomba. Para obtener más detalles sobre este tema, consulte nuestra entrada de blog «How to Control the Longer L100-1S-2 Pump via Python?». Si tiene alguna pregunta o comentario, no dude en ponerse en contacto con nosotros en [...]